Projets / ESL-2
Système de récupération d'ESL-2, de la conception au prototype
- Volume annulaire
- 25 mm d'épaisseur
- Diamètres
- 200 ext. 150 int., mm
- Parachute principal
- 10 m²
- Verrouillage
- 6 goupilles axiales
- Équipe
- 5 personnes, 9 mois
- Budget
- 400 €
J'étais chef de projet de l'équipe récupération. J'ai fait toute la CAO, géré le budget, pris en charge l'intégration et représenté le projet aux réunions de l'association. Nous avons fabriqué et assemblé le prototype ensemble.
- Contrainte
- Un anneau de 25 mm d'épaisseur qui doit laisser passer un parachute de 10 m²
- Conception
- Bague catapulte sur rails linéaires, coiffe tenue par 6 goupilles retirées par des vérins
- Réalisation
- Tube en acier usiné, pièces en PETG et en nylon, assemblage et intégration
- Résultat
- Essai d'éjection au banc réussi
- Suite
- Sac d'encapsulation en cours de réalisation, essais de qualification et d'intégration en 2026-2027
Contexte et contraintes
Point de départ
ESL-1 a volé le 11 juillet 2025 jusqu'à environ 2800 m d'apogée. Nous avons analysé le vol en équipe, à partir de la vidéo embarquée et de l'accéléromètre axial, sous Excel. Le parachute principal est sorti trop tôt, et nous avons relié ce déploiement au choc d'ouverture de la coiffe. Planète Sciences avait aussi constaté un rotulage trop important de la coiffe, lié à un centrage trop court et à des jeux trop grands.
Nous avons repris la récupération dans le cadre d'un PITA, le projet annuel encadré de troisième année à l'ESTACA.
Contrainte
Il fallait allonger le centrage, donc reprendre entièrement l'éjection de la coiffe. Le mécanisme devait tenir dans un anneau de 25 mm d'épaisseur, entre 150 et 200 mm de diamètre, tout en laissant passer un parachute de 10 m².
Le vol d'ESL-1 que nous avons analysé. Caméra vers le bas jusqu'à l'apogée, puis vers le haut pour l'éjection.
Conception
Principe
Des ressorts poussent une bague catapulte, guidée sur des rails linéaires, qui éjecte la coiffe. Jusque-là, 6 goupilles axiales tiennent la coiffe, et des vérins électriques les retirent au moment de l'éjection. Le parachute principal est rangé dans un sac en tissu fermé par des pétales, eux-mêmes retenus par un câble. Pour l'ouvrir, un servomoteur enroule ce câble sur un tambour. Toute la CAO est faite sous Fusion 360.
Dimensionnement
J'ai choisi la raideur des ressorts sous Matlab à partir d'un bilan des efforts, pour que la coiffe sorte franchement sans partir trop vite. Tant que la coiffe est verrouillée, la bague catapulte reste comprimée contre elle.
Les défaillances d'abord
Avant de figer la conception, j'ai cherché dans quels cas elle pourrait échouer. Les rails linéaires guident la bague et limitent son risque d'arc-boutement. Le verrouillage reste fermé sans énergie. Les vérins ne sont alimentés que pour ouvrir, si bien qu'un redémarrage de la carte pendant les vibrations du décollage a peu de chances de libérer la coiffe.
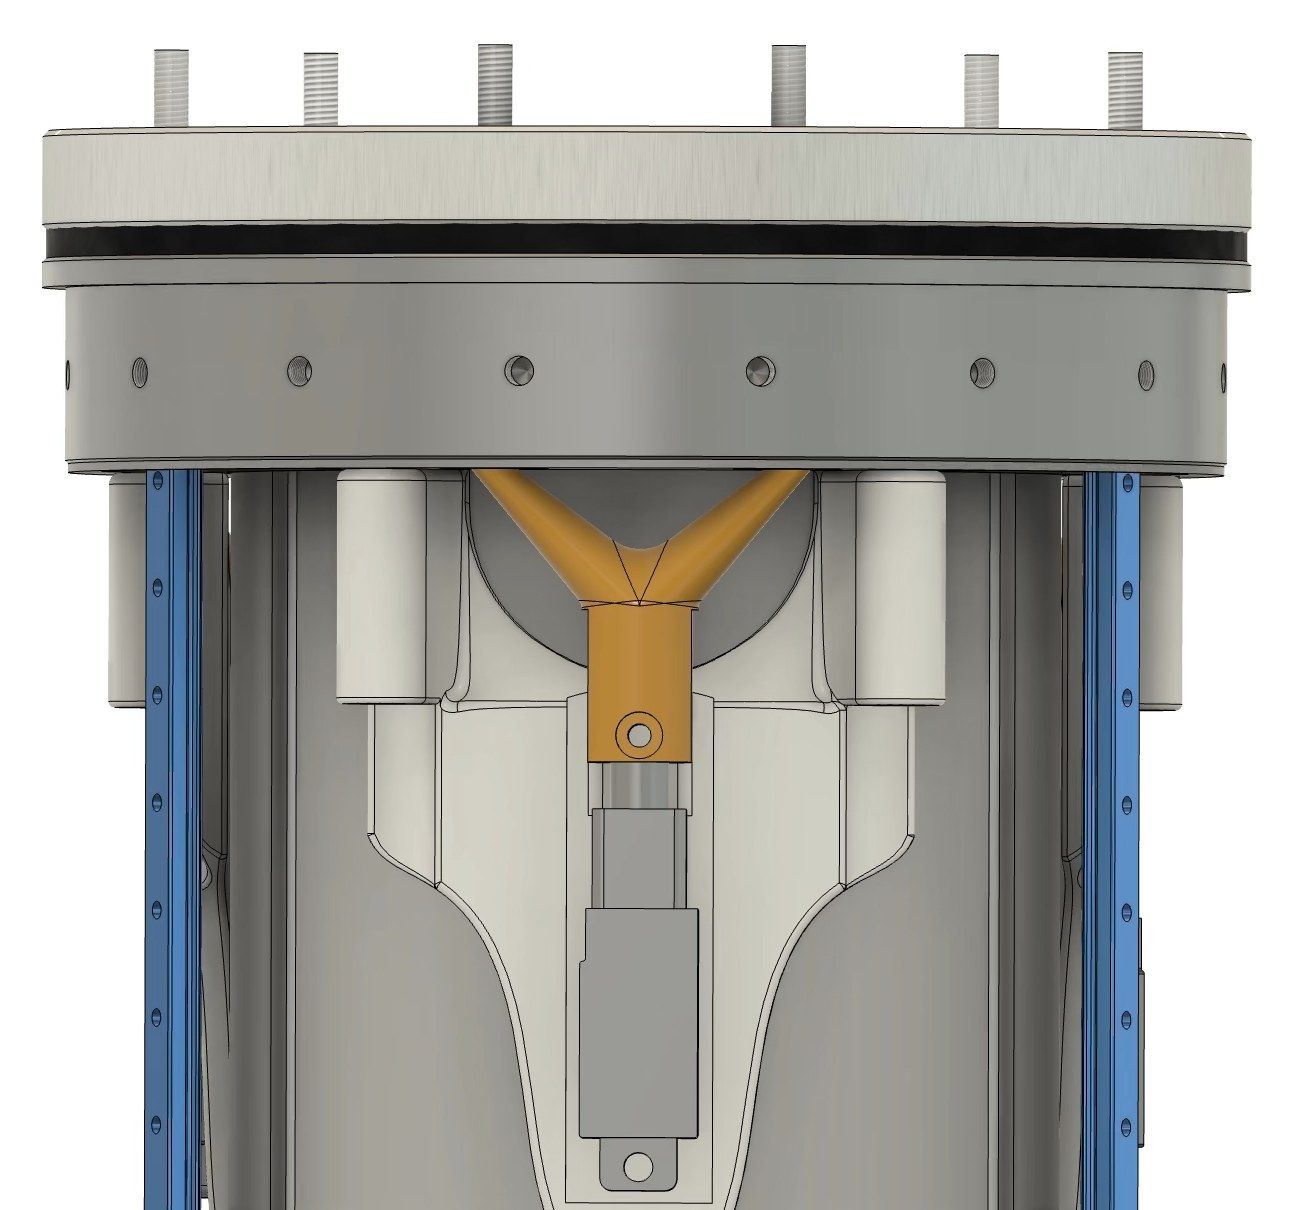
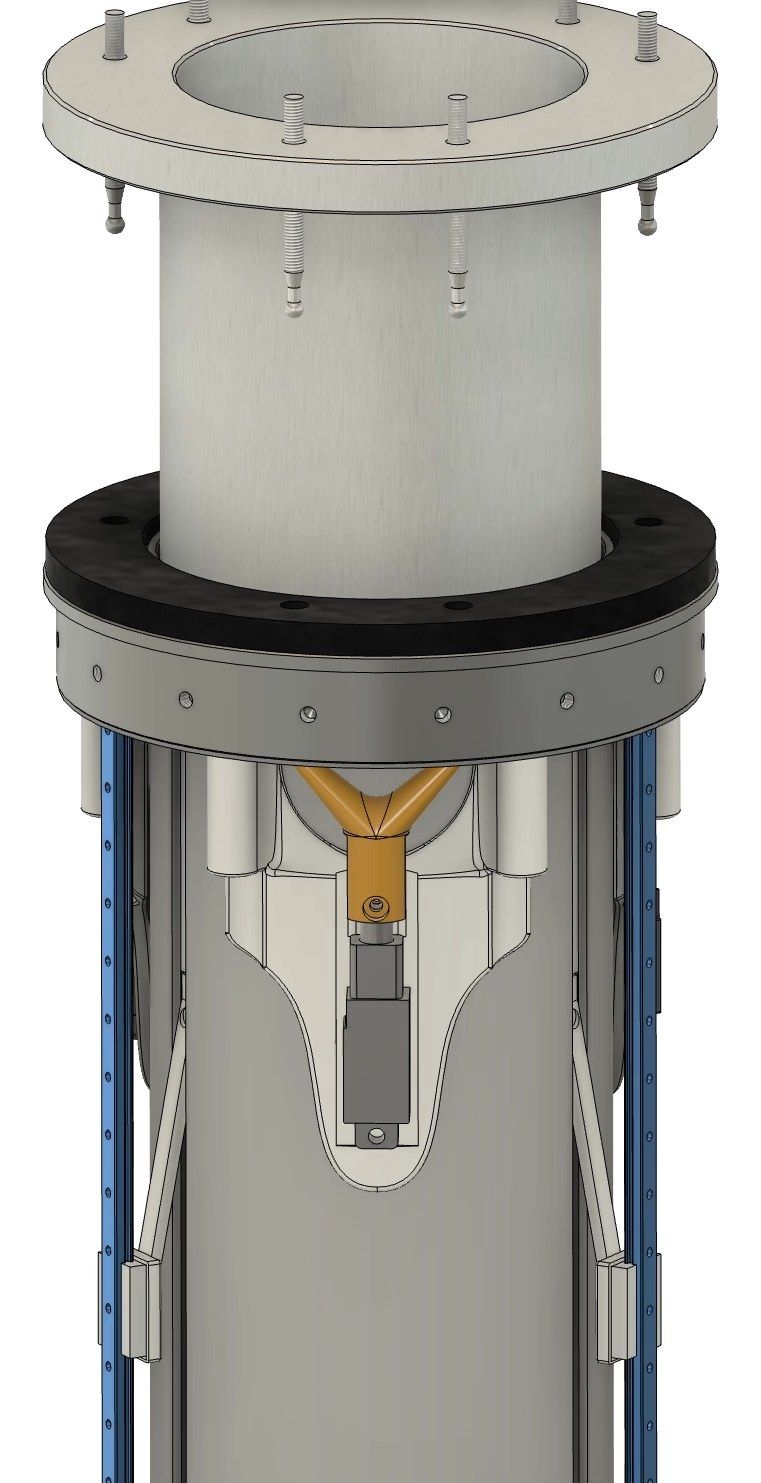
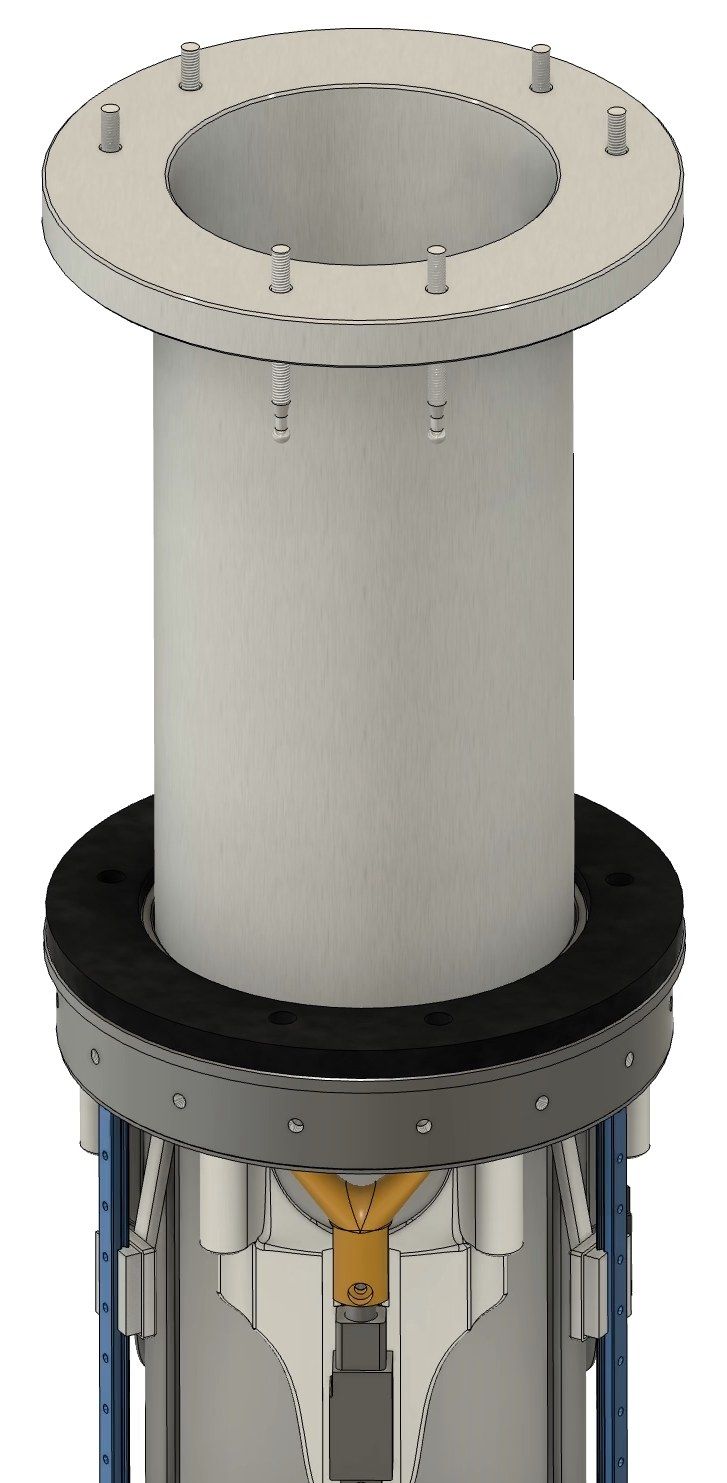
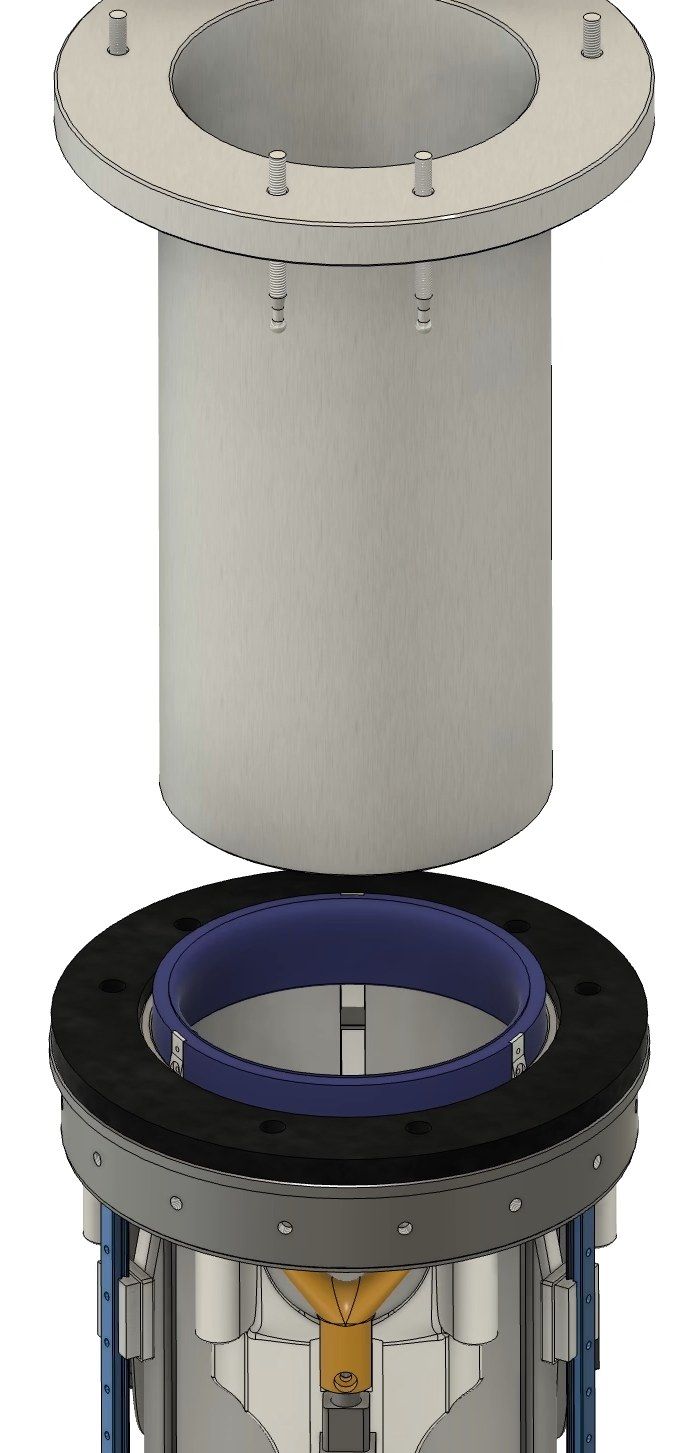
Bague d'interface
La bague d'interface a été l'un des points clés du projet. Sur ESL-1, elle était imprimée en plastique, et on nous avait demandé d'en faire une pièce usinable.
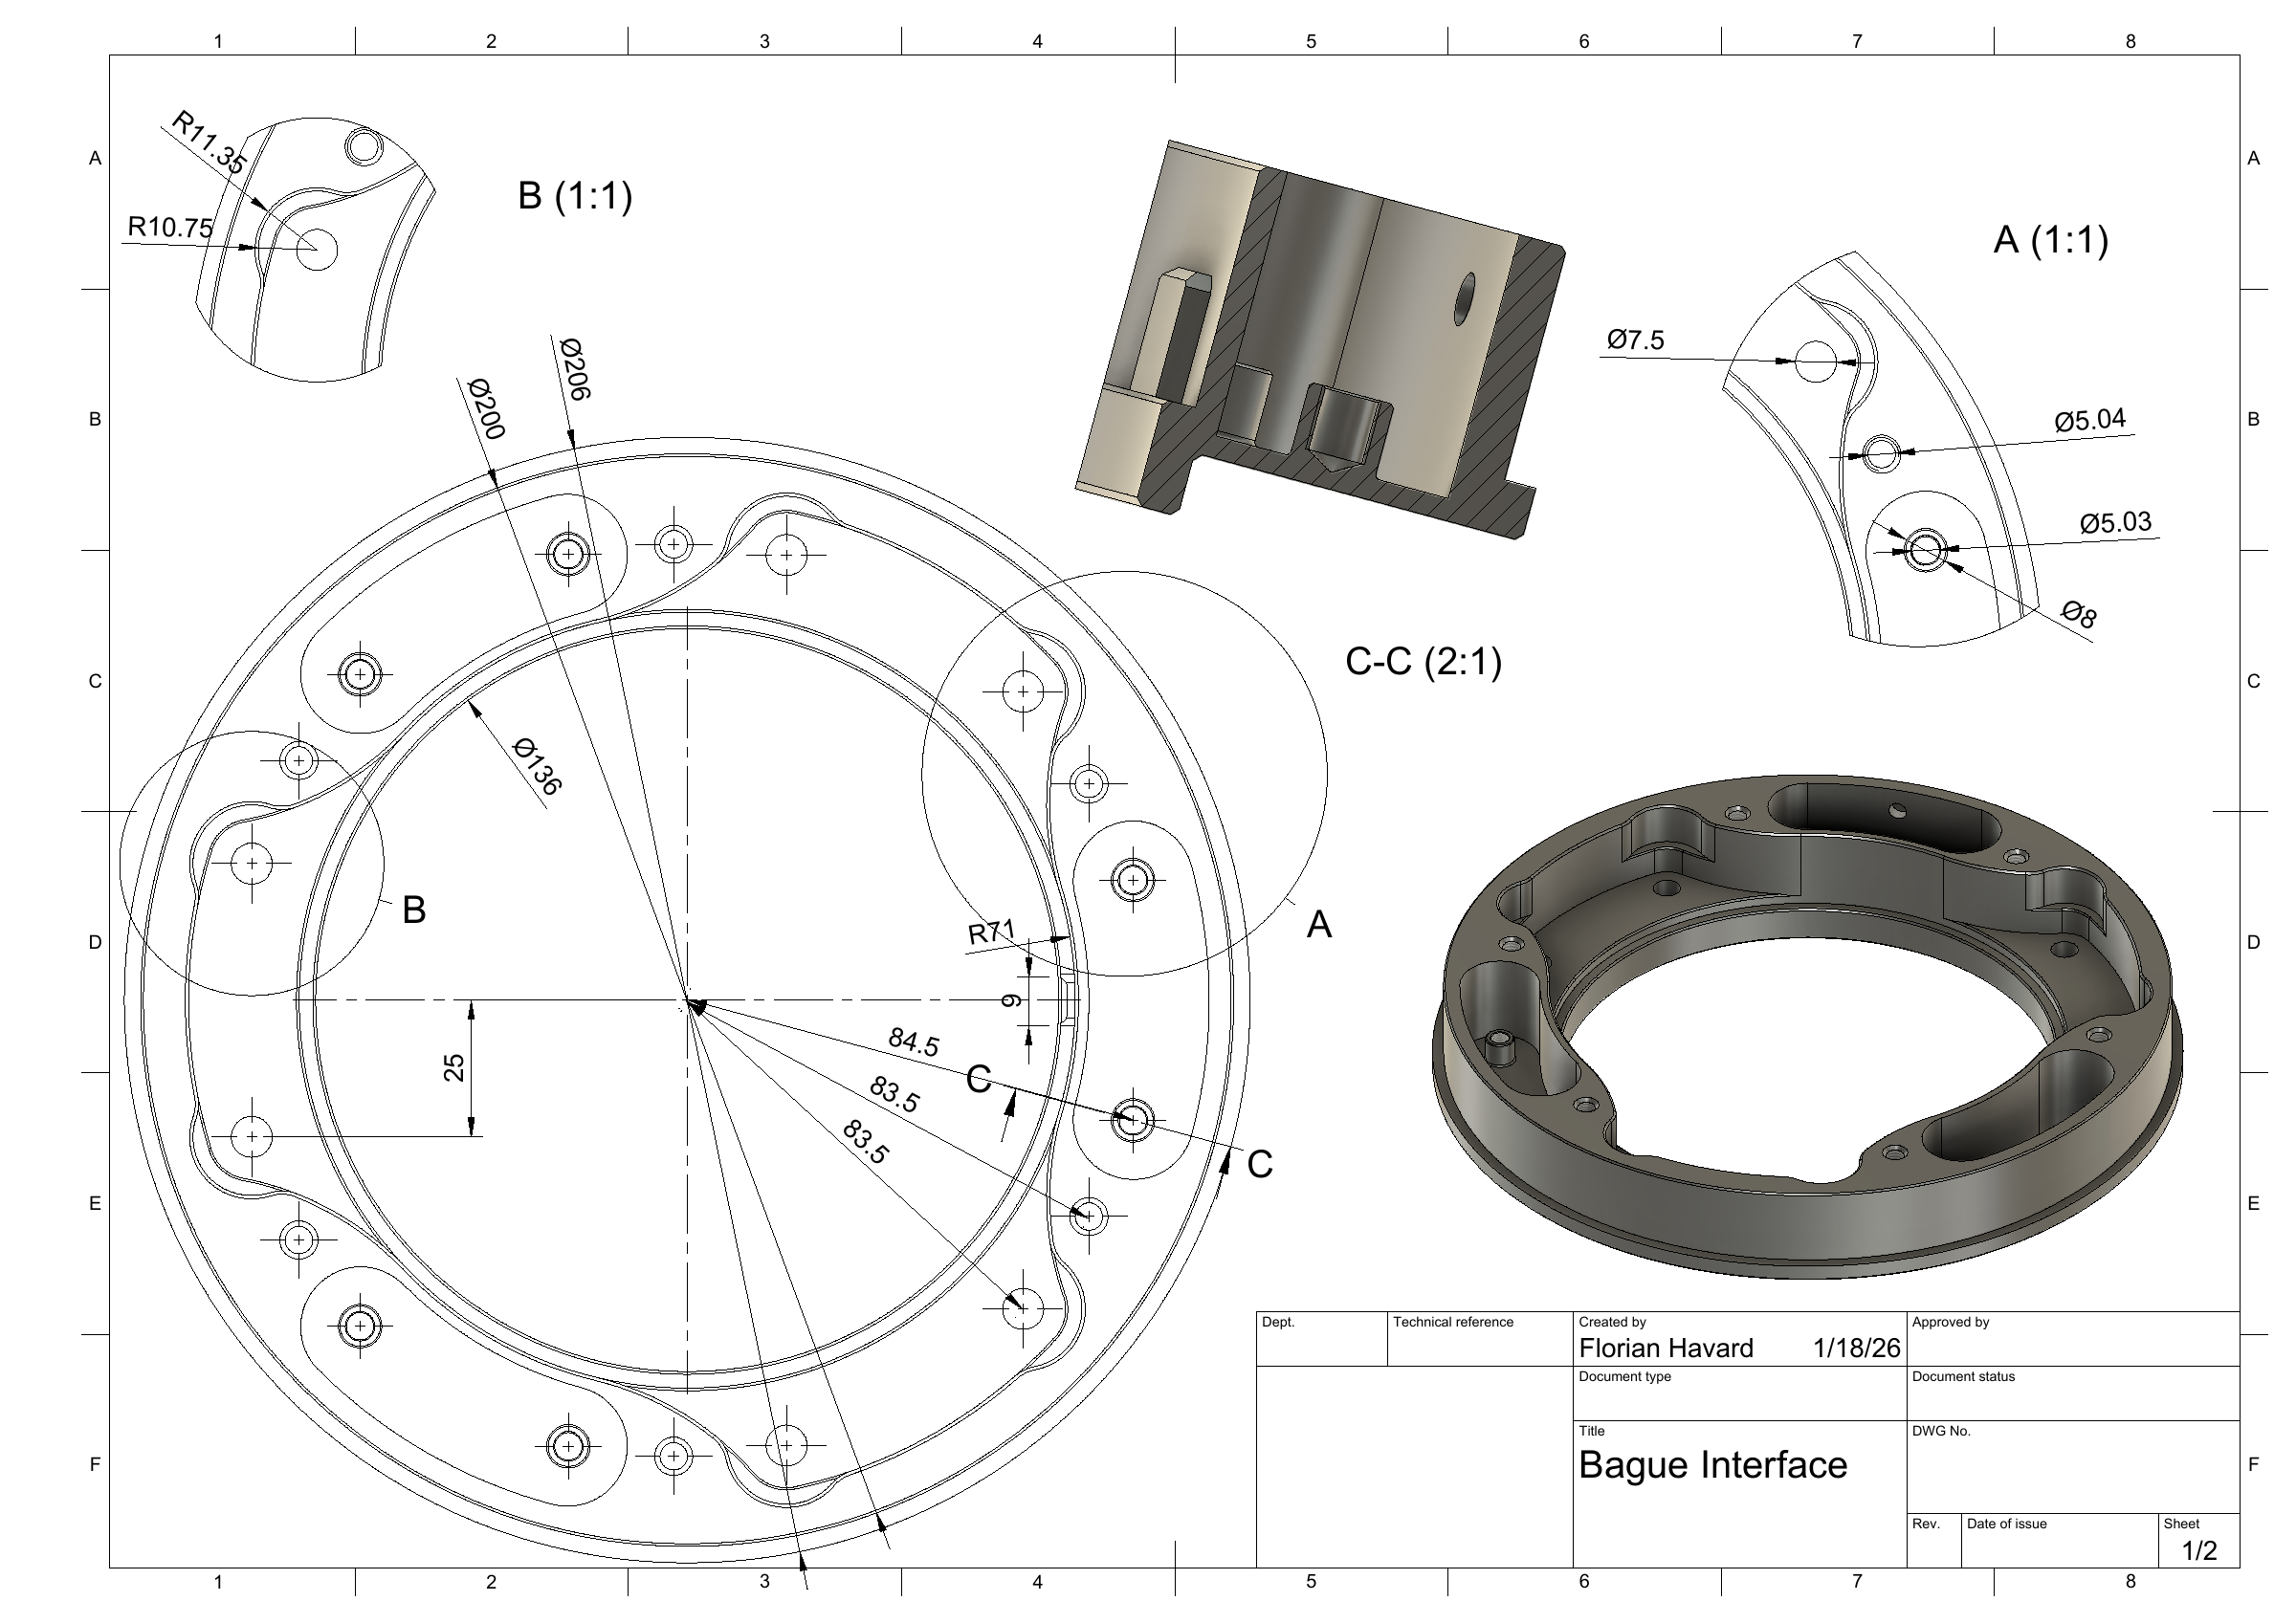
Simulation d'usinage de la bague d'interface sous Fusion 360
Réalisation
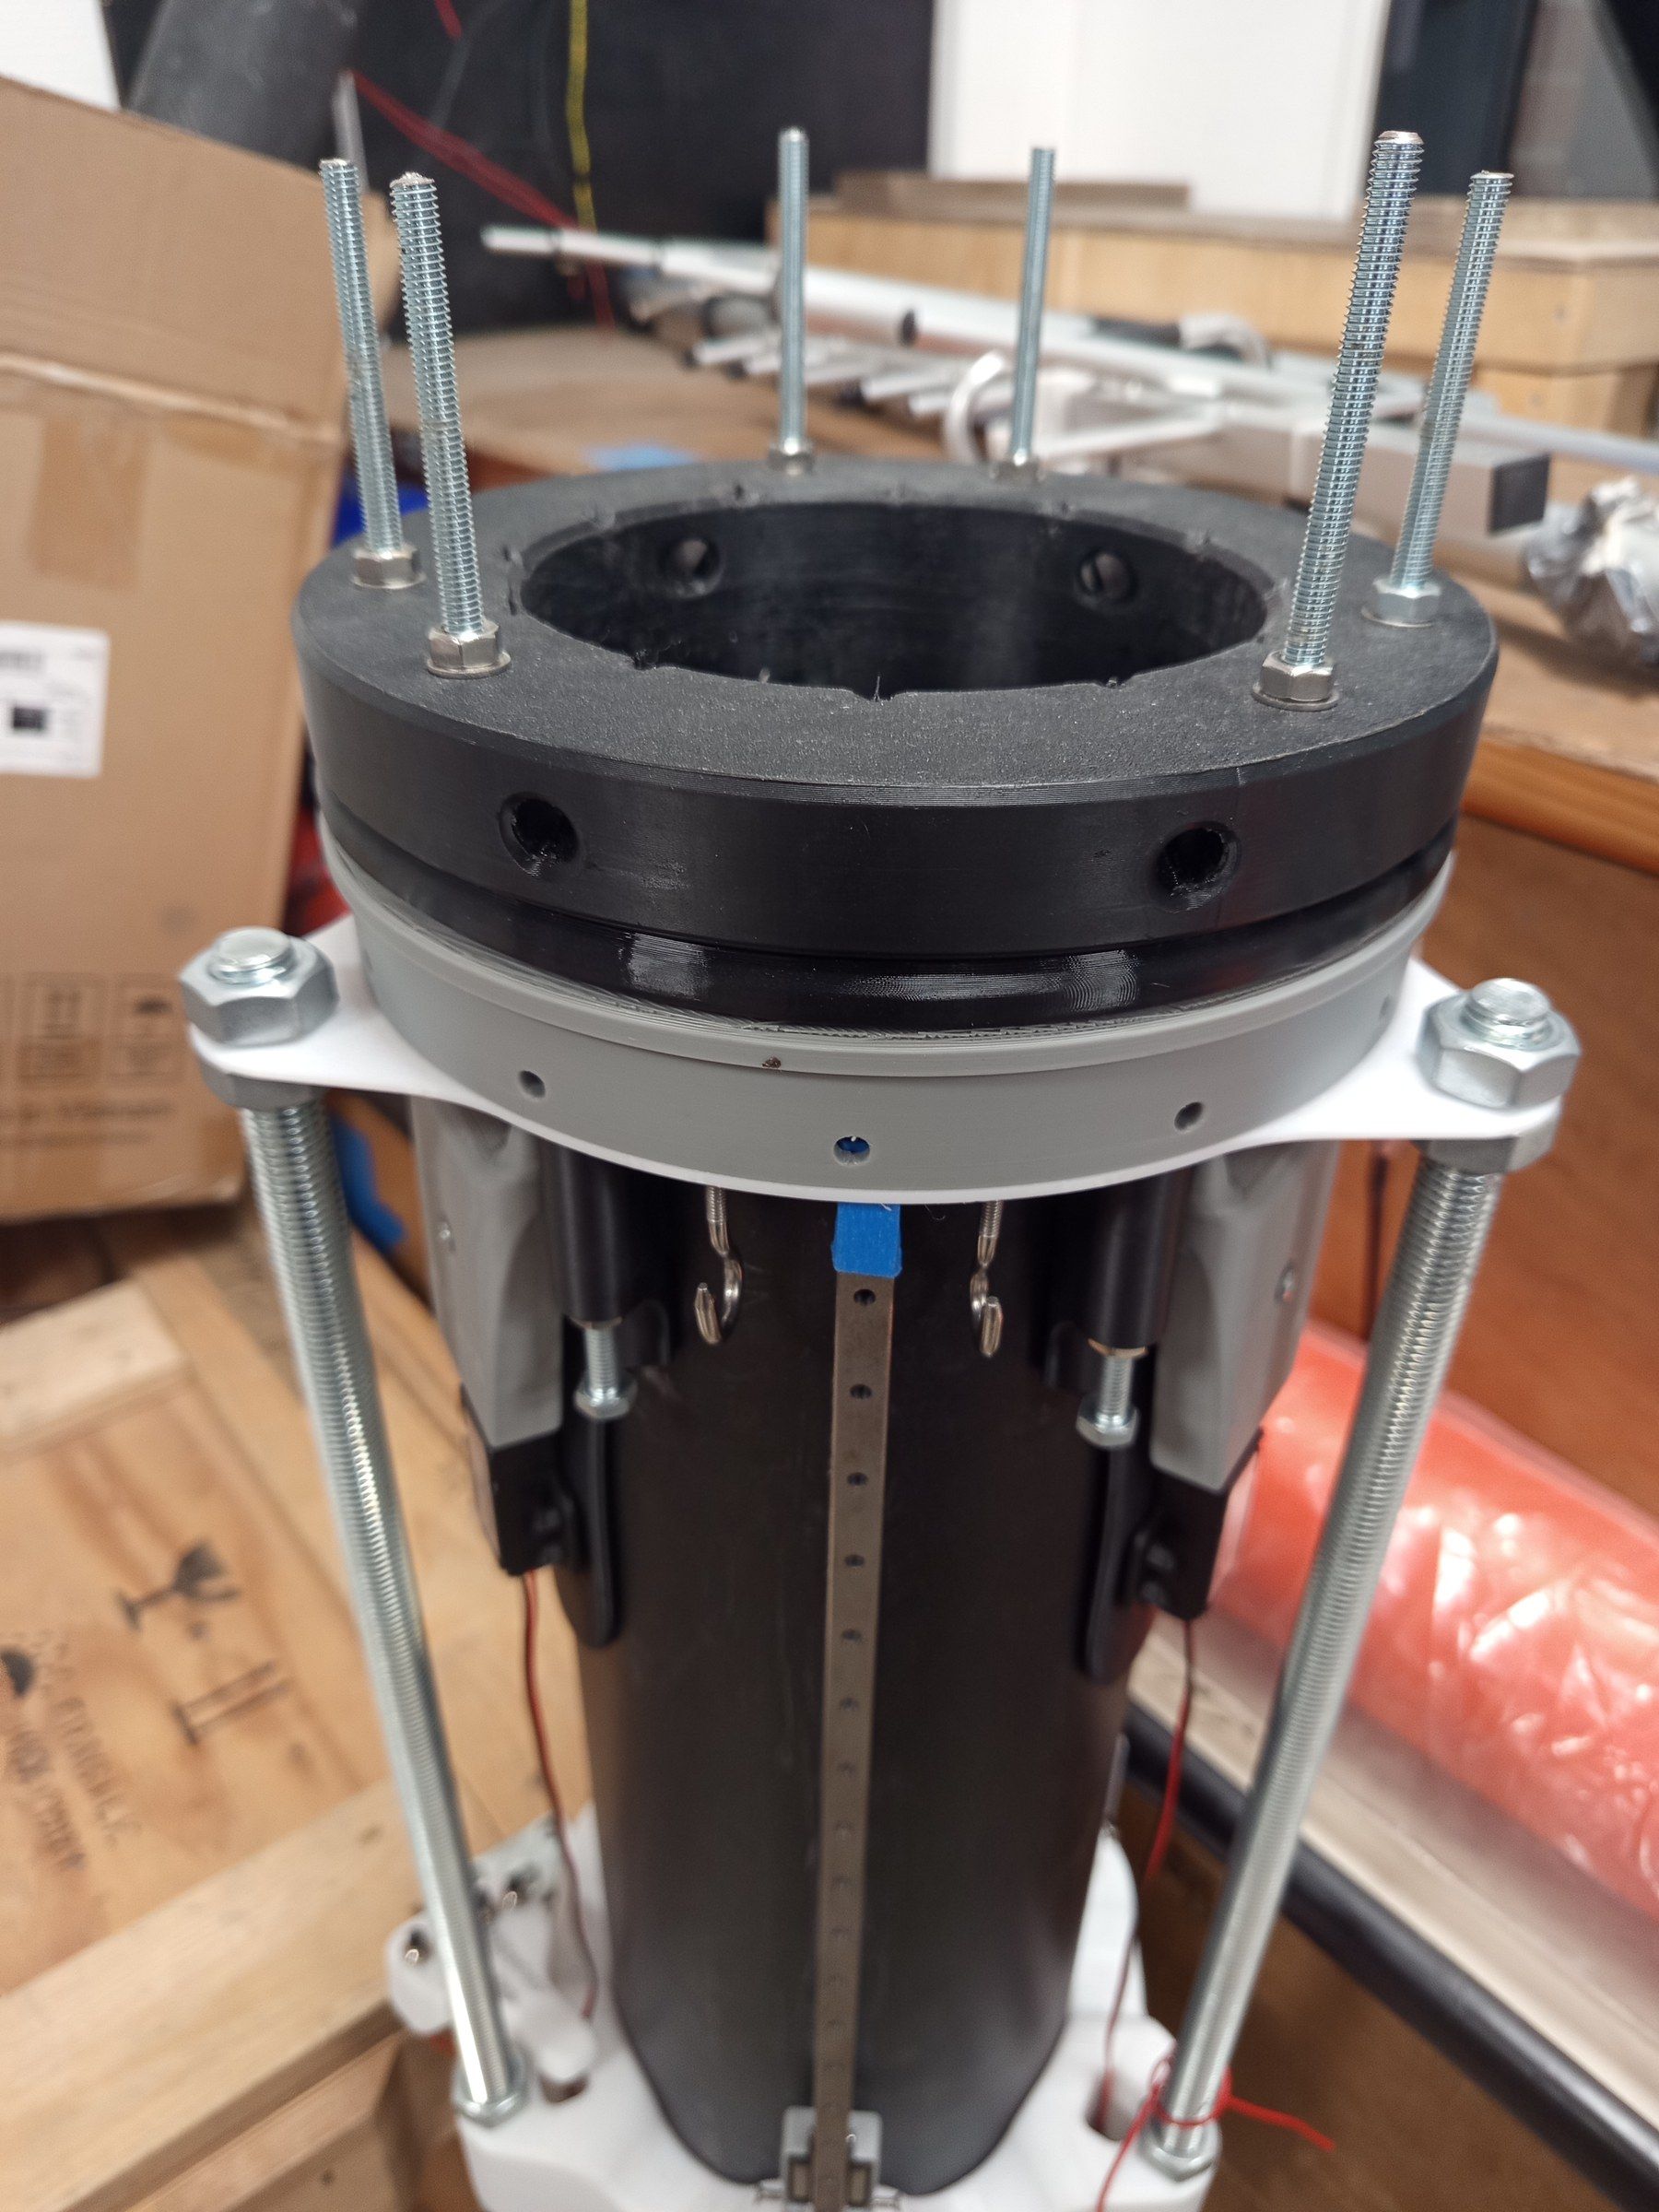
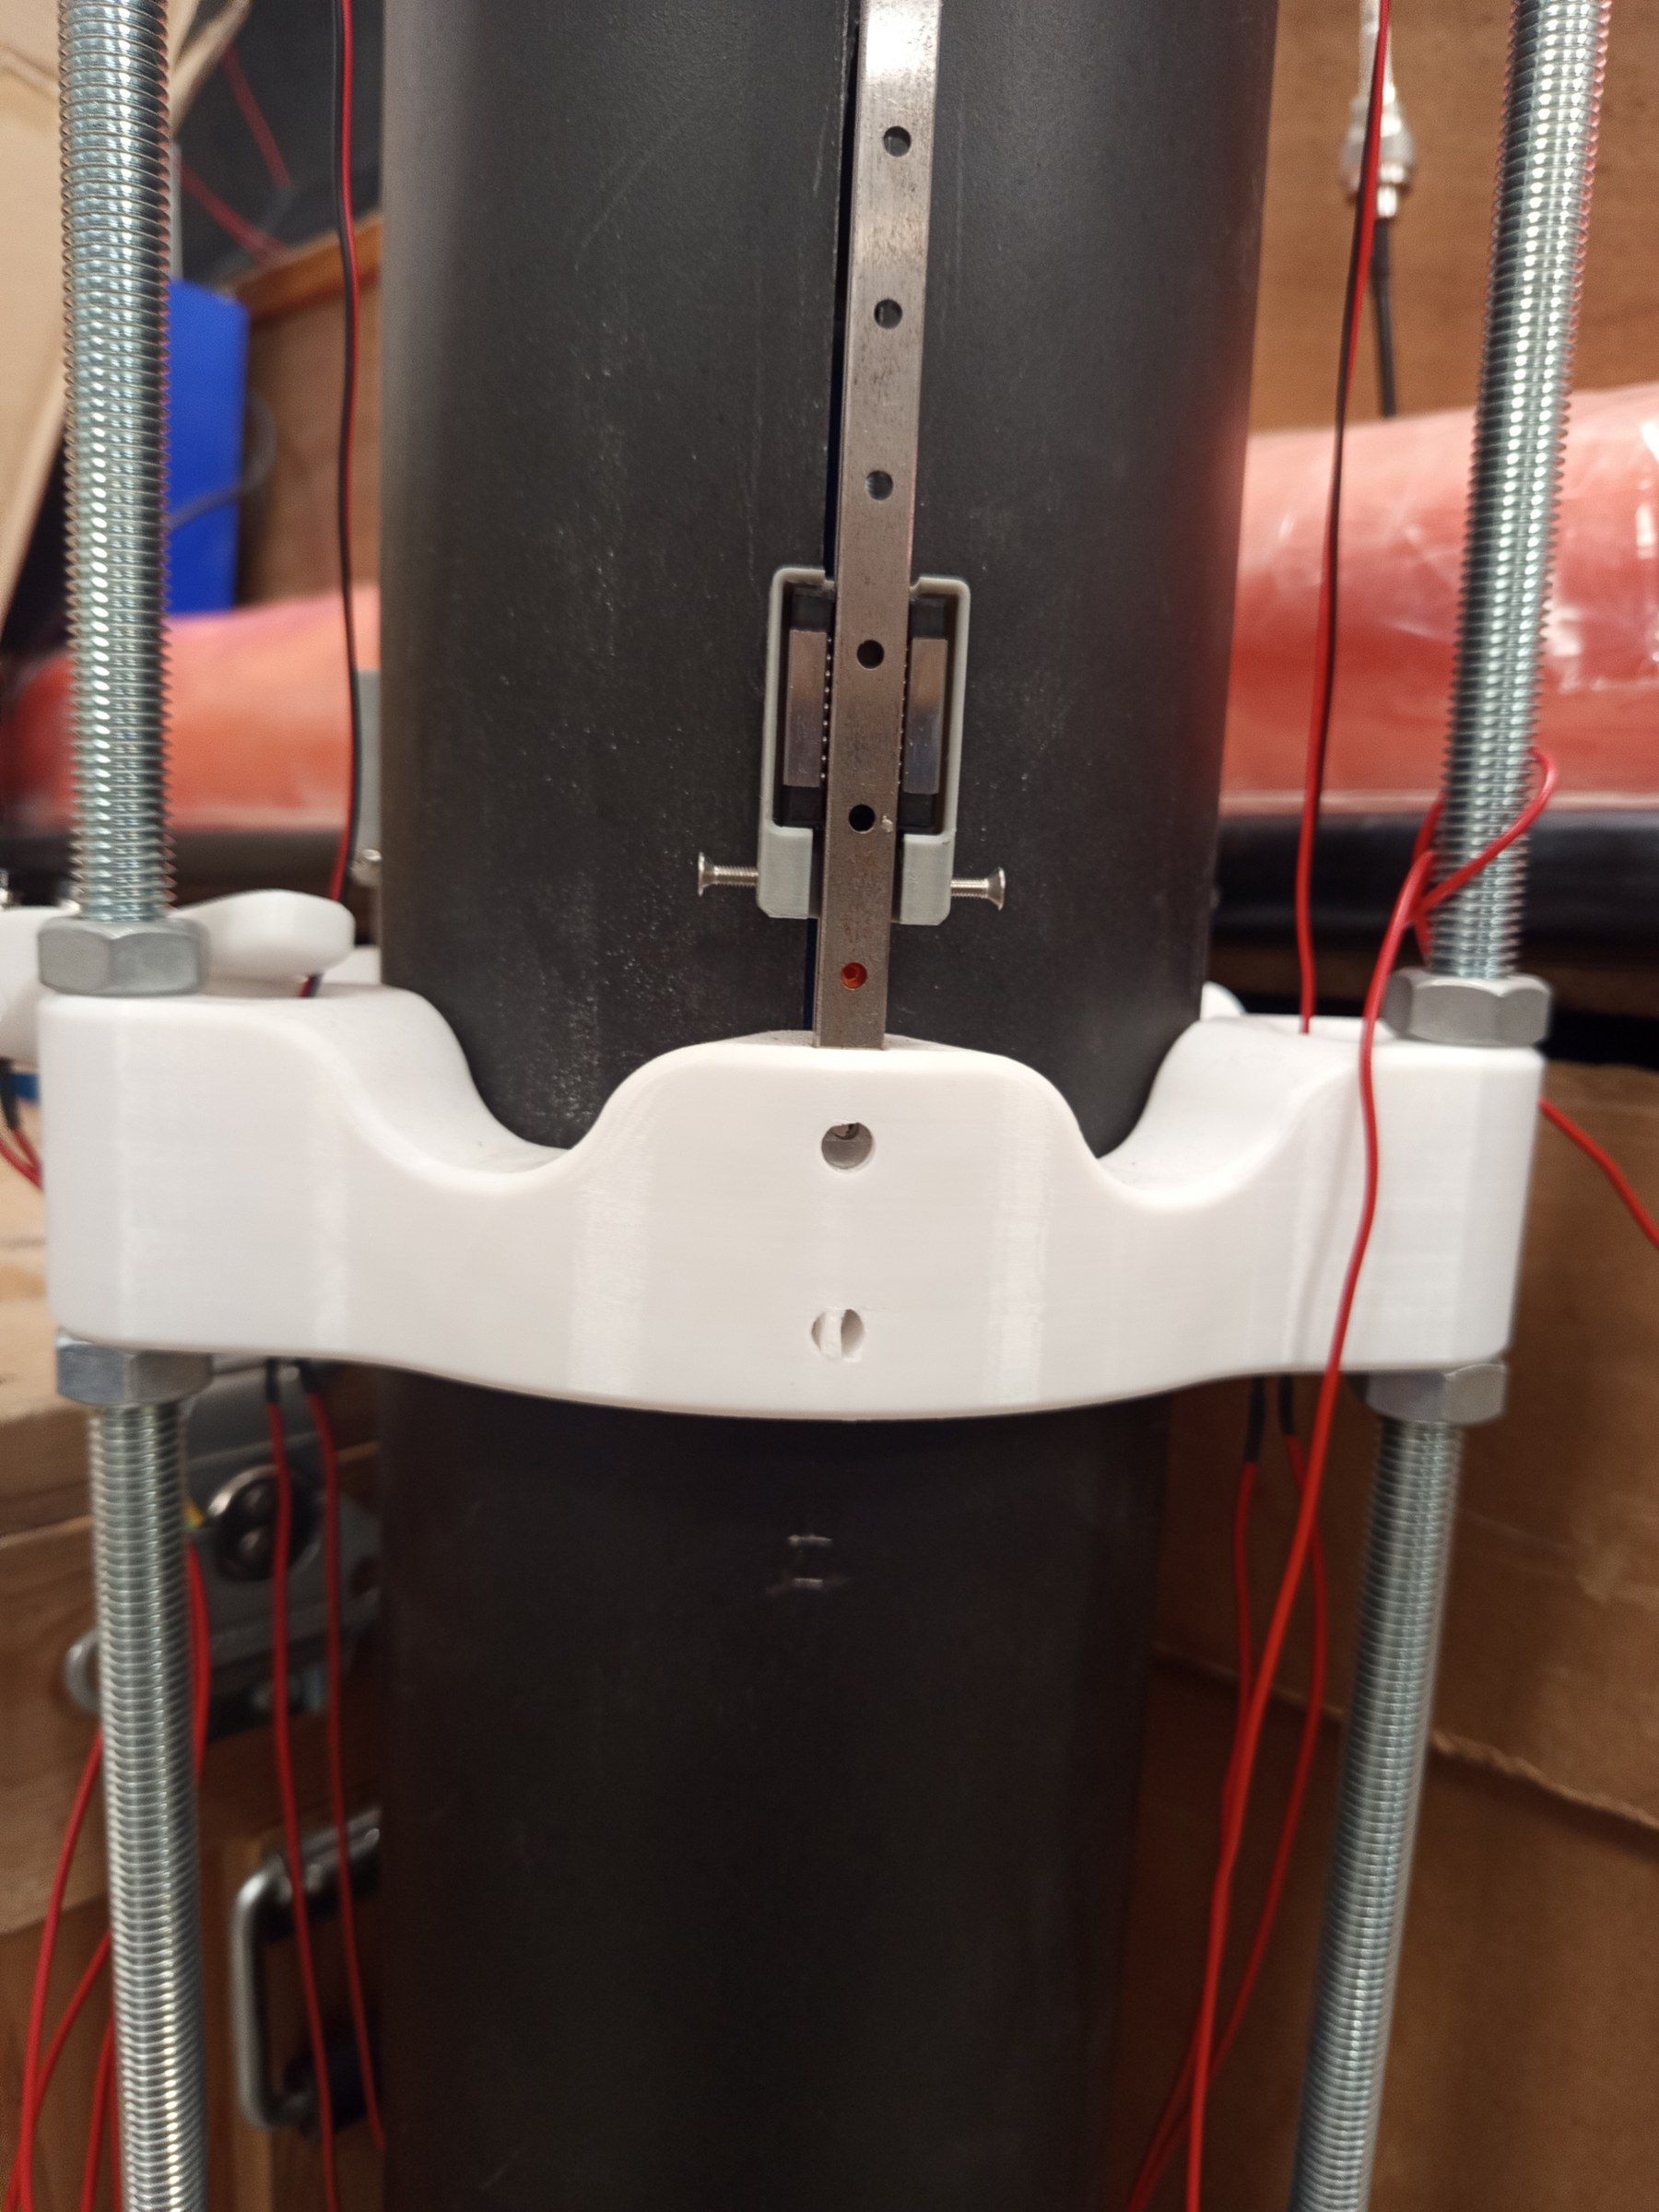
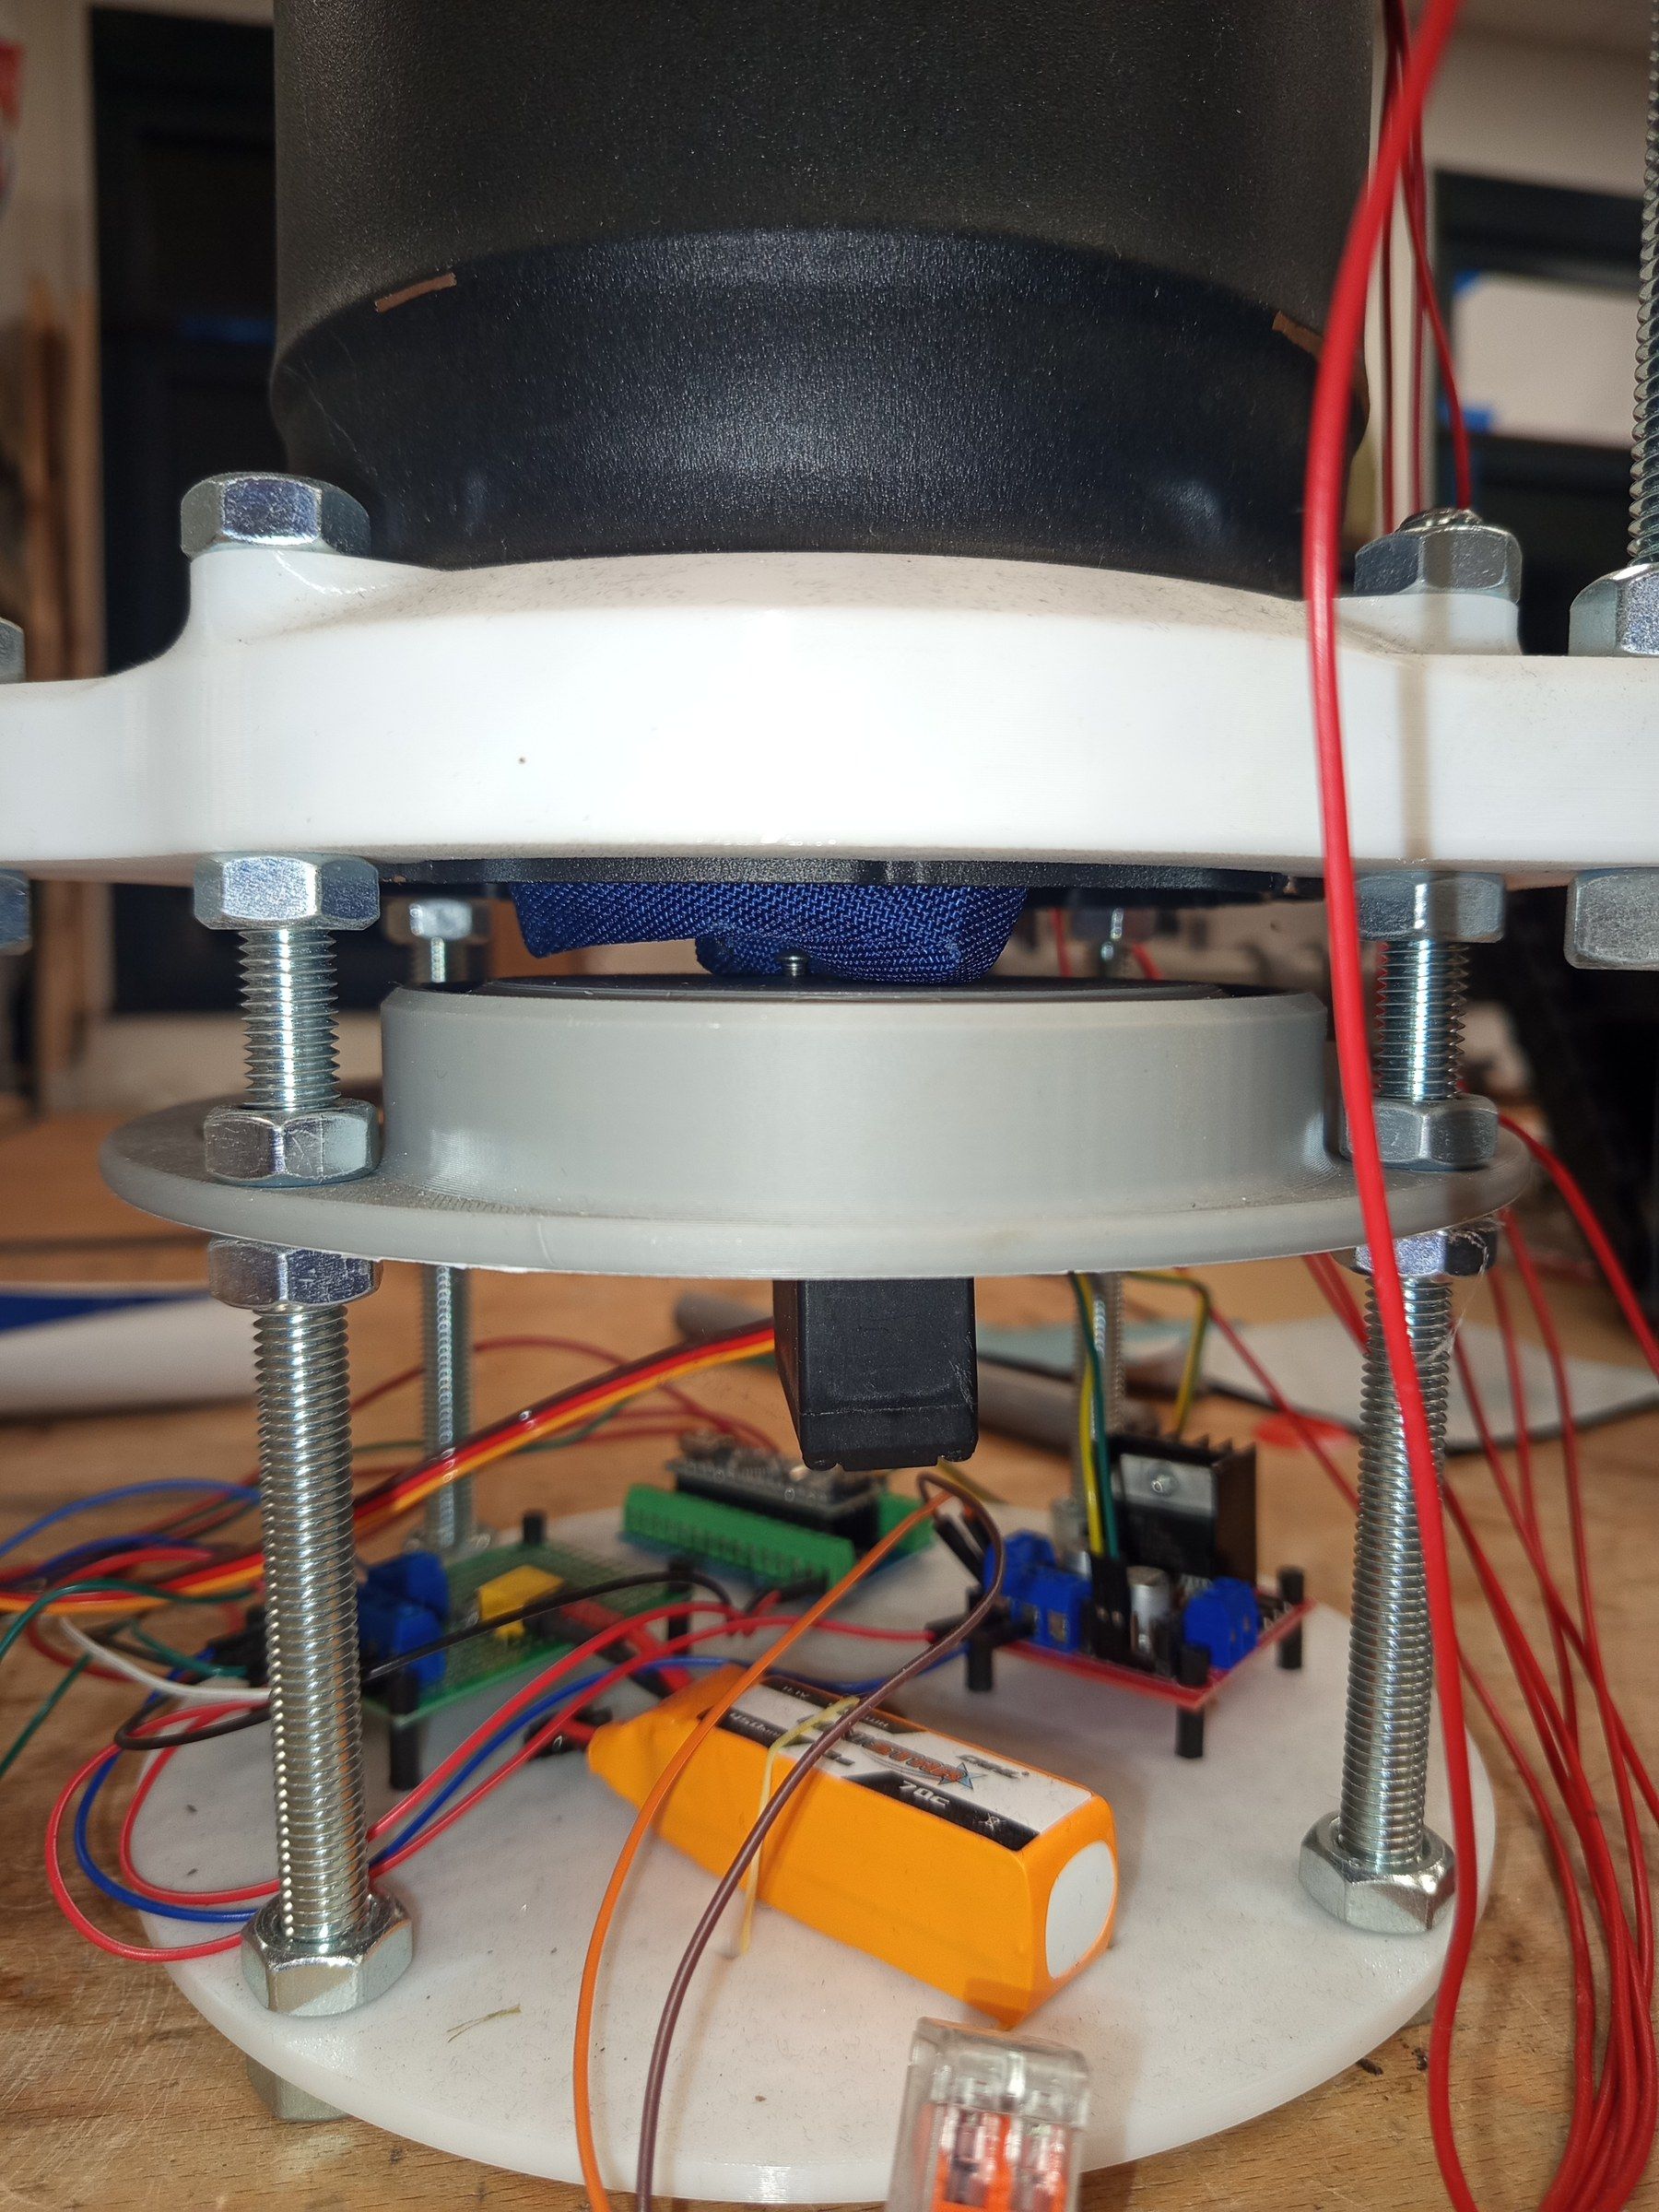
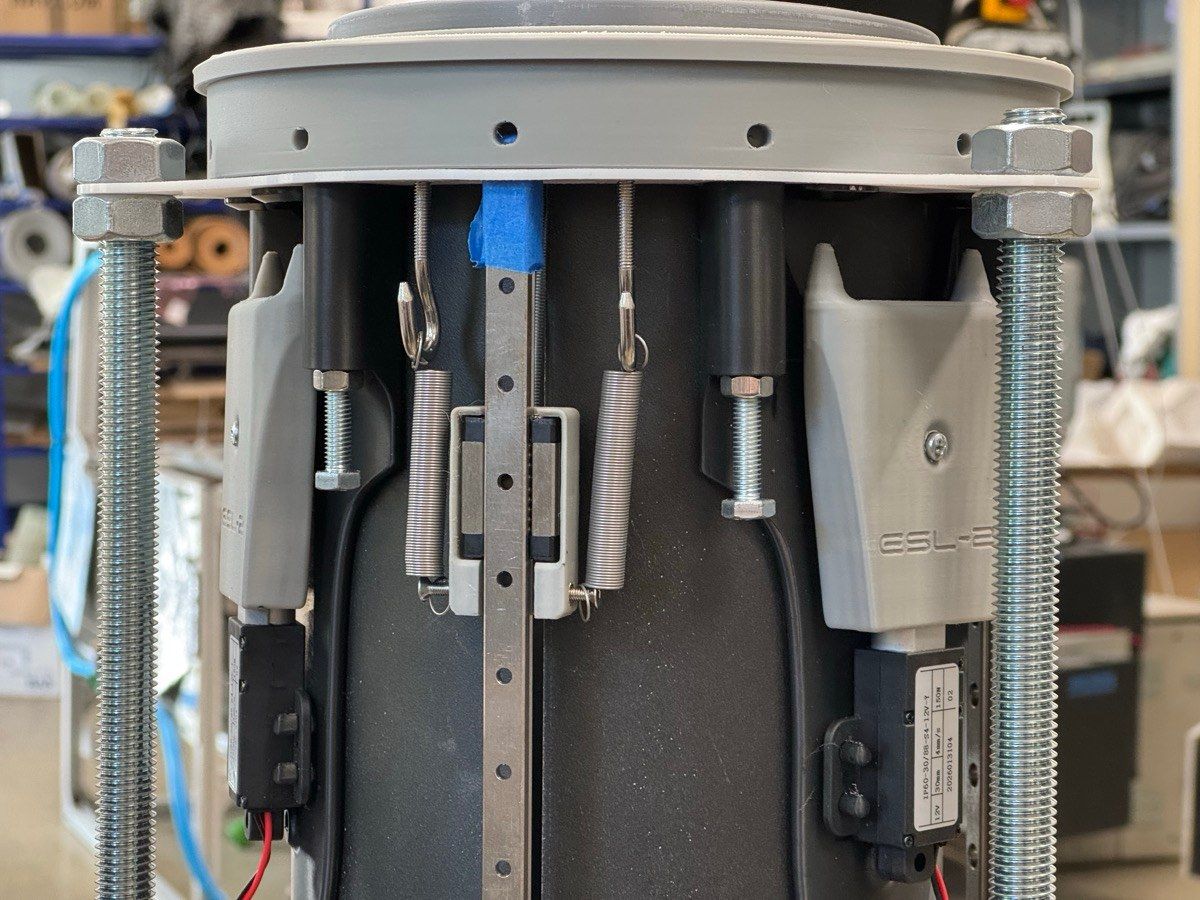
Le tube en acier est usiné, les autres pièces sont imprimées en PETG et en nylon. Nous avons ensuite tout assemblé et intégré. Les trois grandes tiges filetées ne servent qu'au bâti d'essai. Les bagues sont au diamètre nominal de 200 mm et pourront recevoir la peau en composite carbone.
Essais
Premier montage
La plupart des sous-ensembles ont marché du premier coup.
Problèmes trouvés et corrigés
Quelques jeux étaient trop serrés, nous les avons repris en réimprimant ou en ponçant les pièces. Un support de vérin n'était pas assez tenu. Son doigt de poussée sortait de l'axe et venait appuyer sur le bâti, si bien que la coiffe restait verrouillée. Une fois le support corrigé, le prototype a réussi un essai d'éjection au banc. Nous le considérions comme réussi quand la coiffe sortait entièrement plusieurs fois d'affilée.
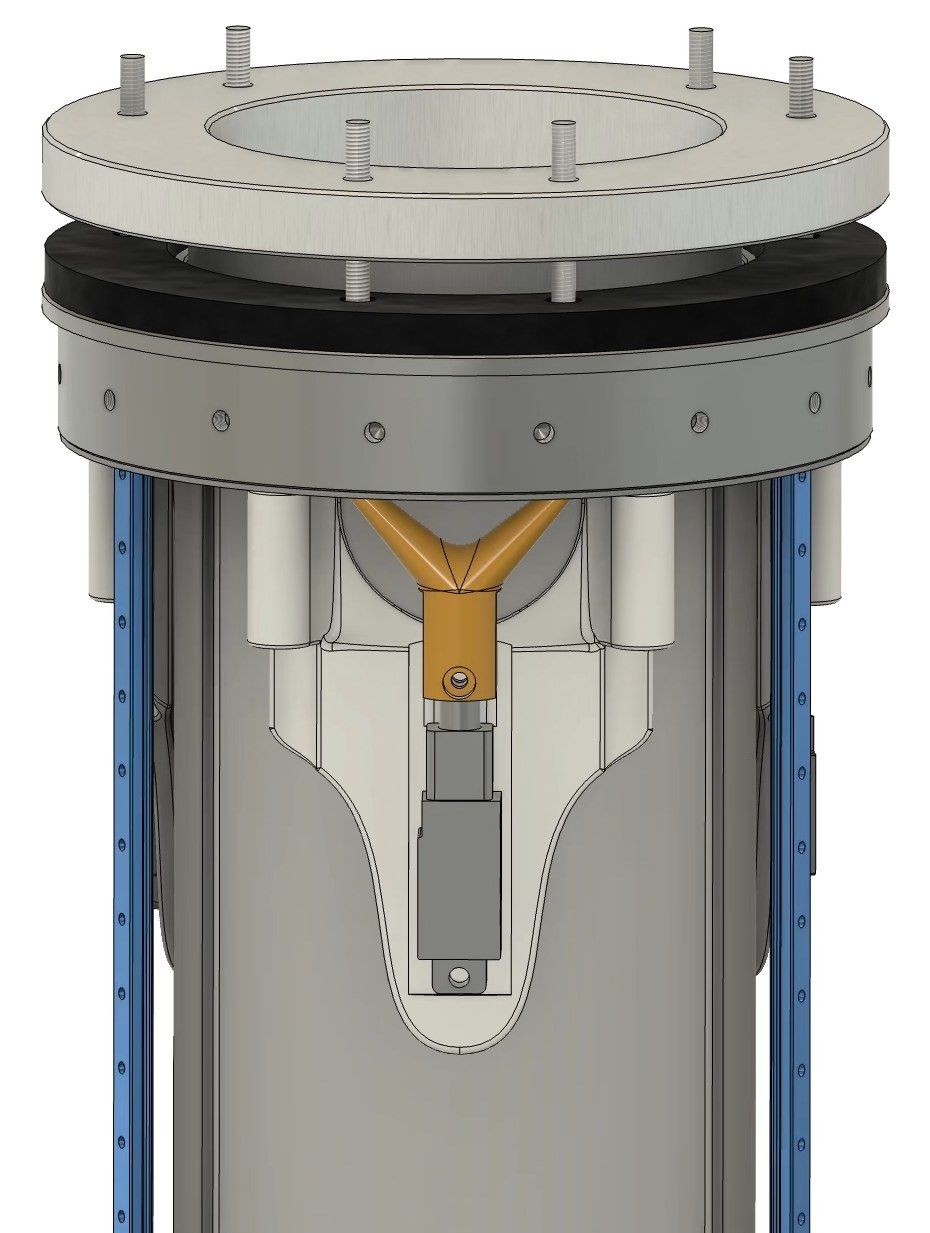
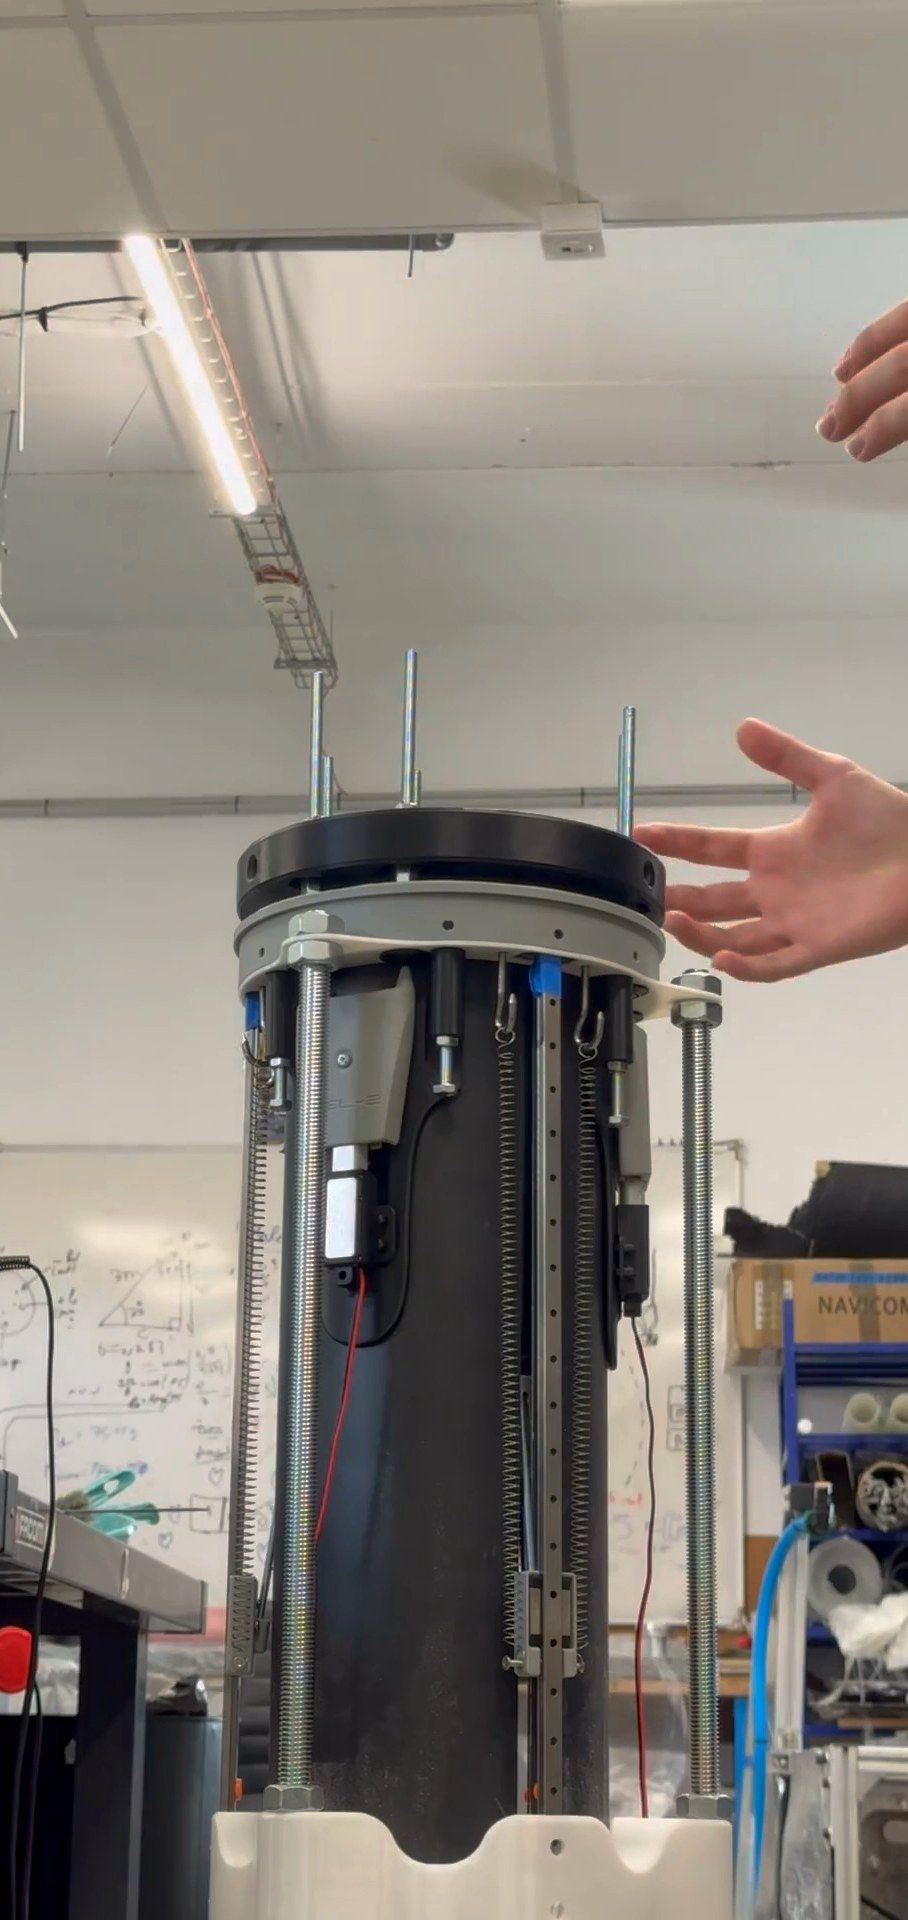
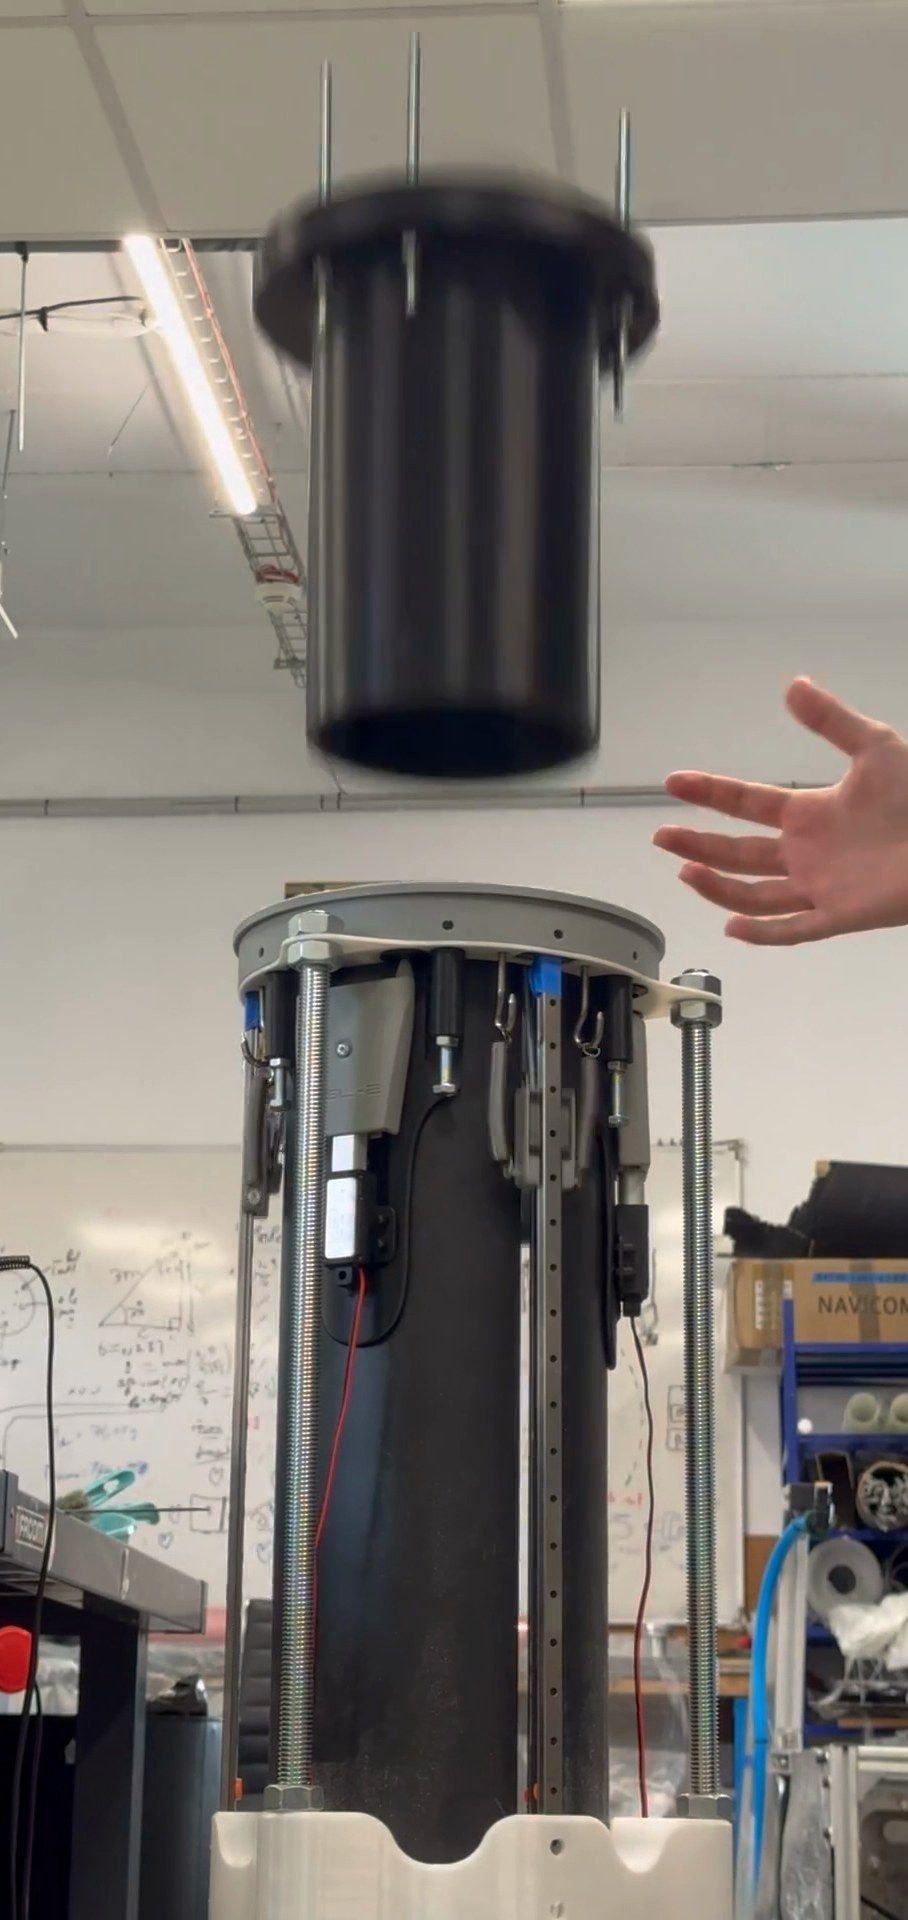
Le même mécanisme, dans Fusion 360 et sur le banc. Les images du prototype sont tirées de la vidéo de l'essai du 9 mai 2026.
État actuel
Le sac d'encapsulation du parachute est en cours de réalisation. Les parachutes seront faits quand la masse finale de la fusée sera connue. Il reste à faire en 2026-2027 les essais d'éjection complets au sol, les essais de structure et les essais d'intégration.